手技を読み取る。
柔らかなセンサで操作を捉え、装置の反応につなげる構成を検討しました。
 AurorR&D STUDIO
SOFT ROBOTICS / TRAINING SIMULATOR
摘便手技を、
反応のある練習へ。
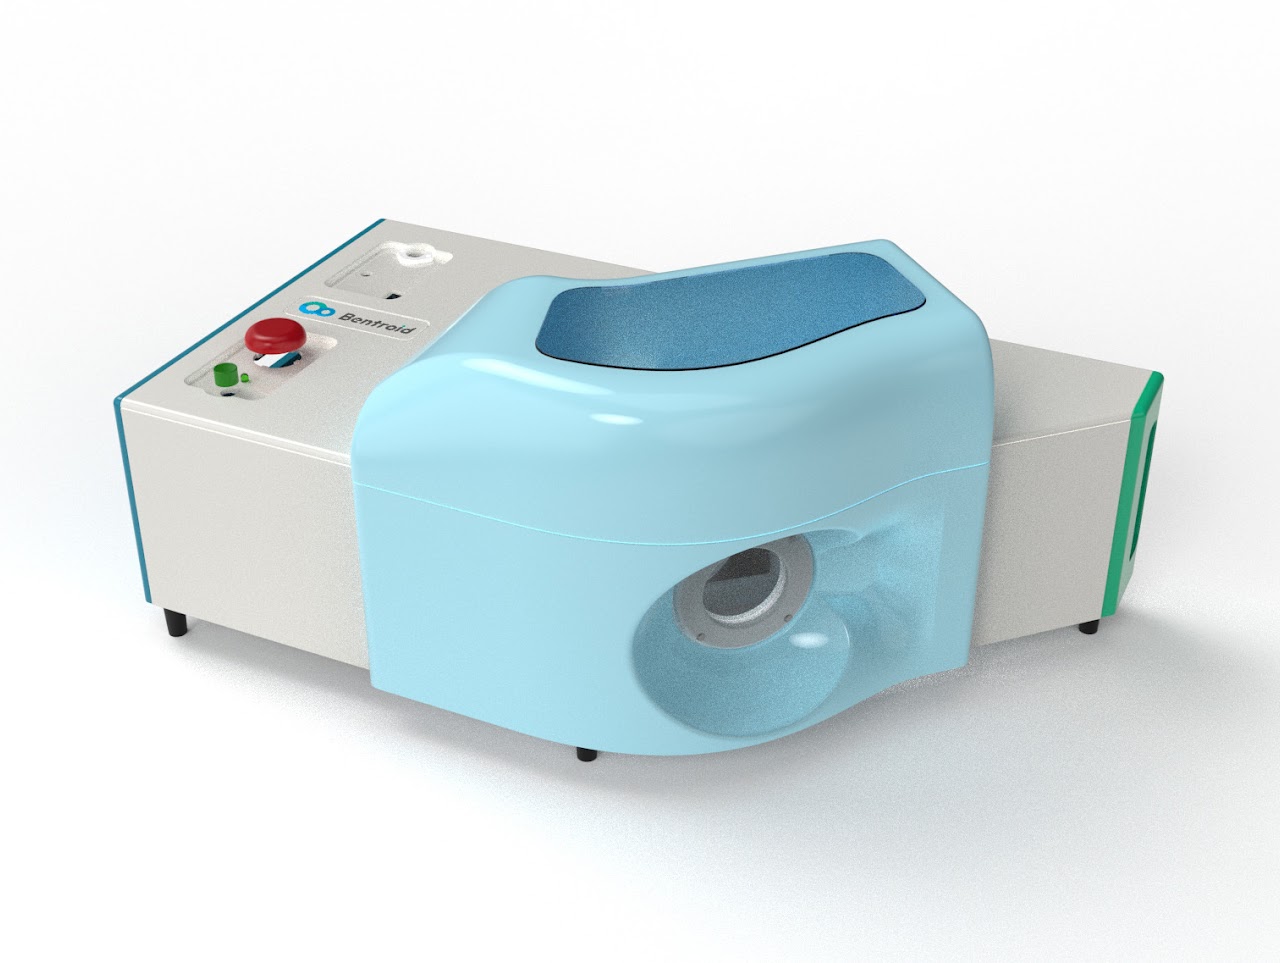
看護手技の練習を想定した本体のデザインイメージ。
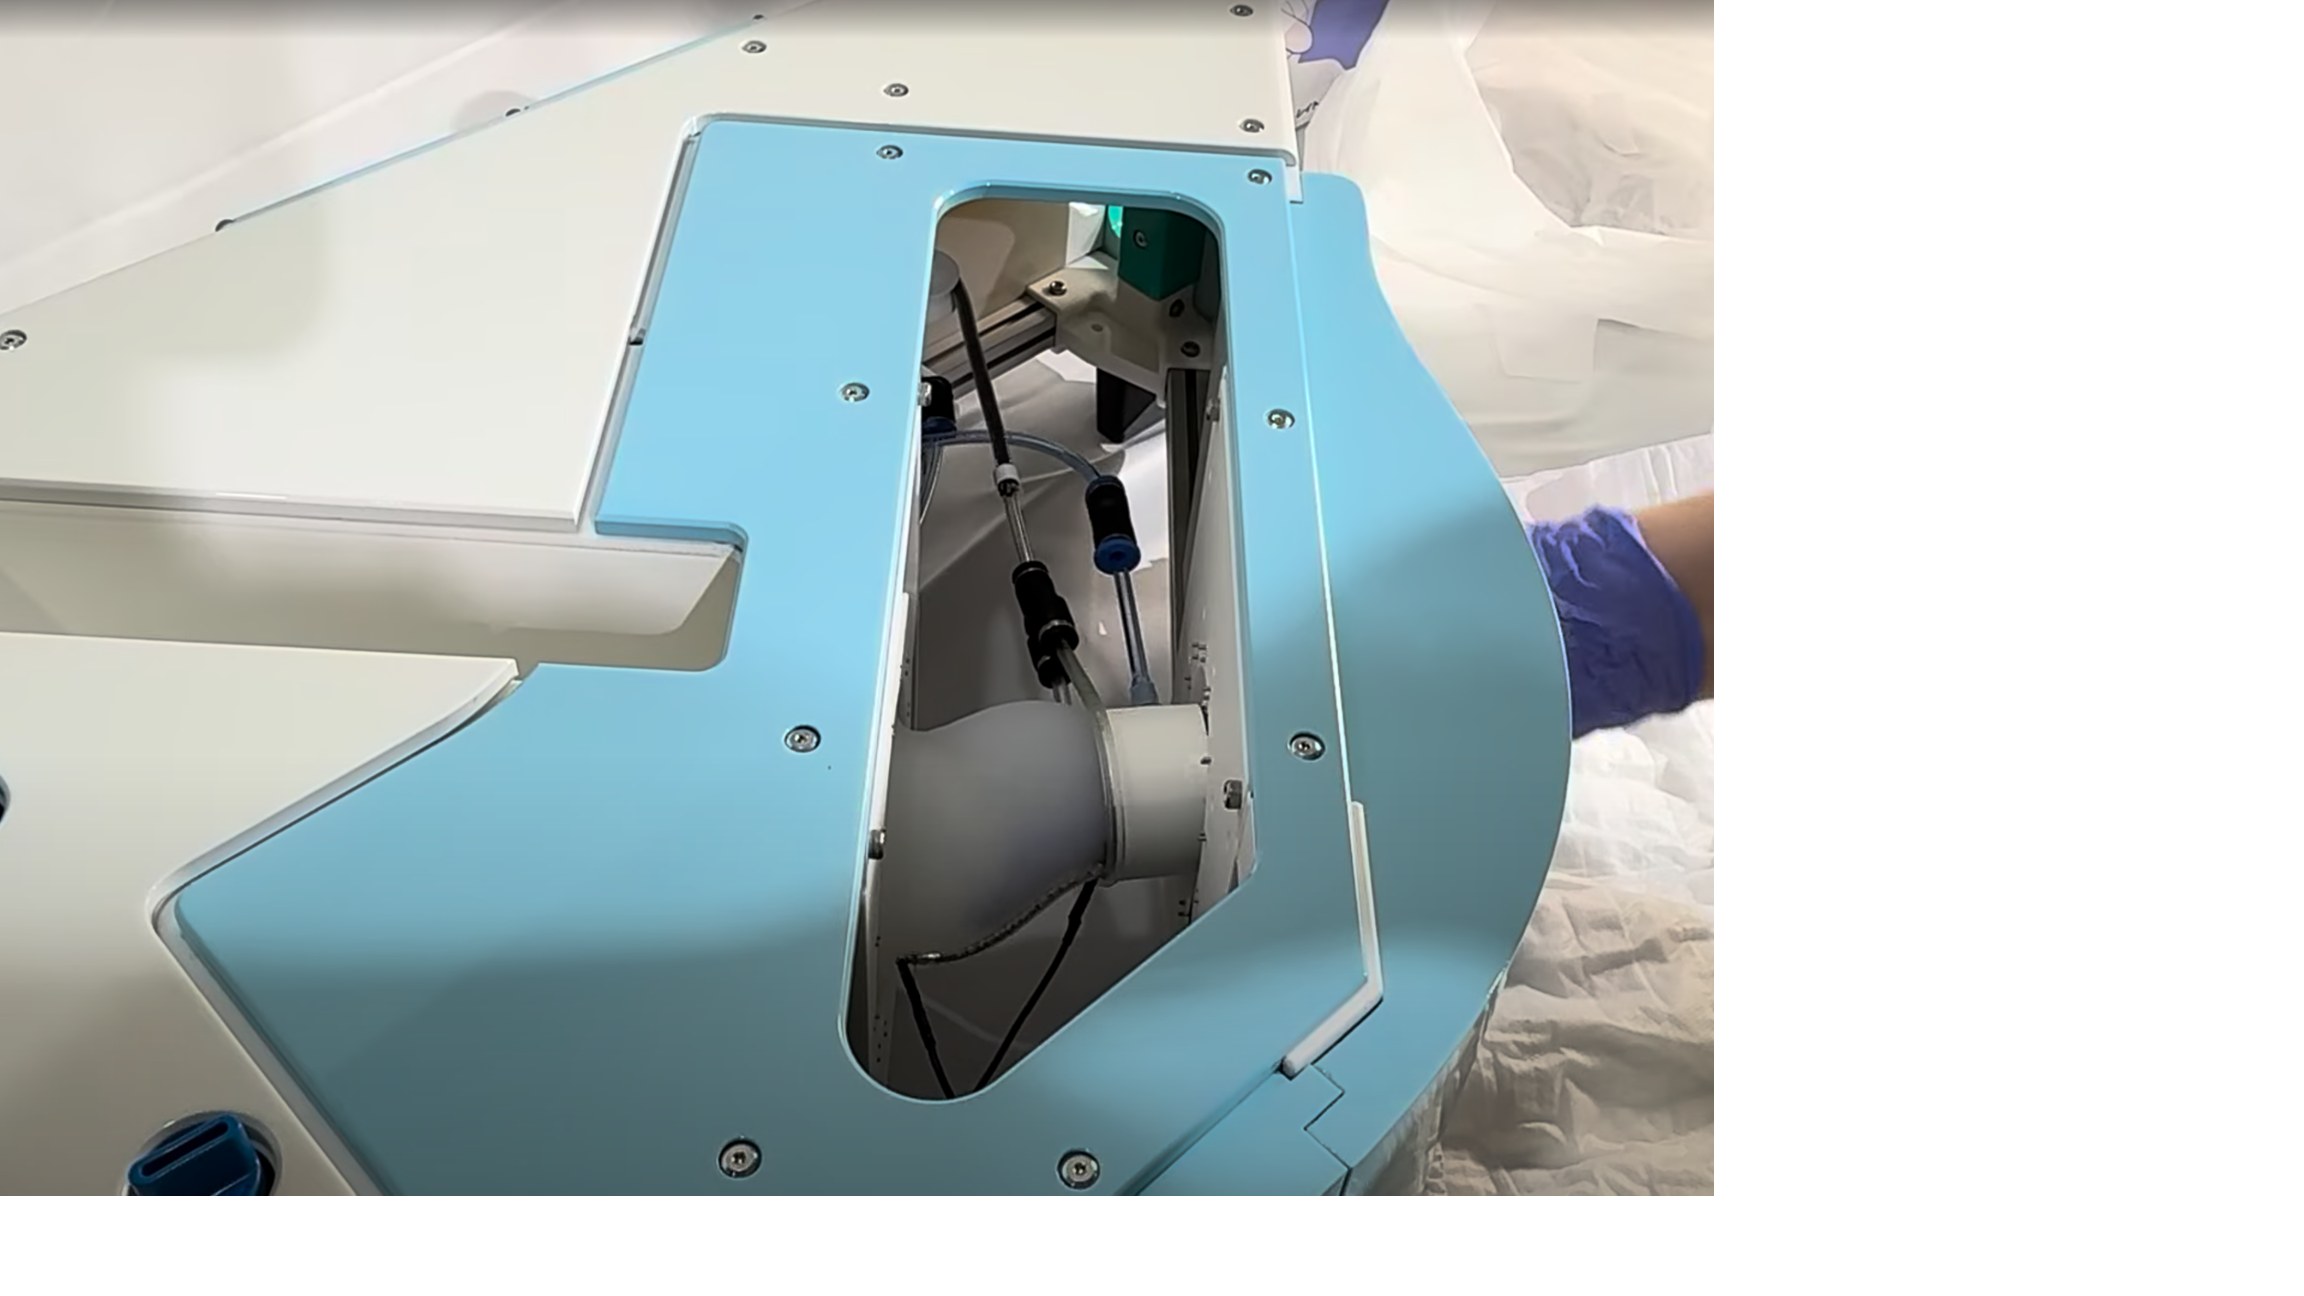
点検窓から、柔らかな機構や配管を確認できる試作機。
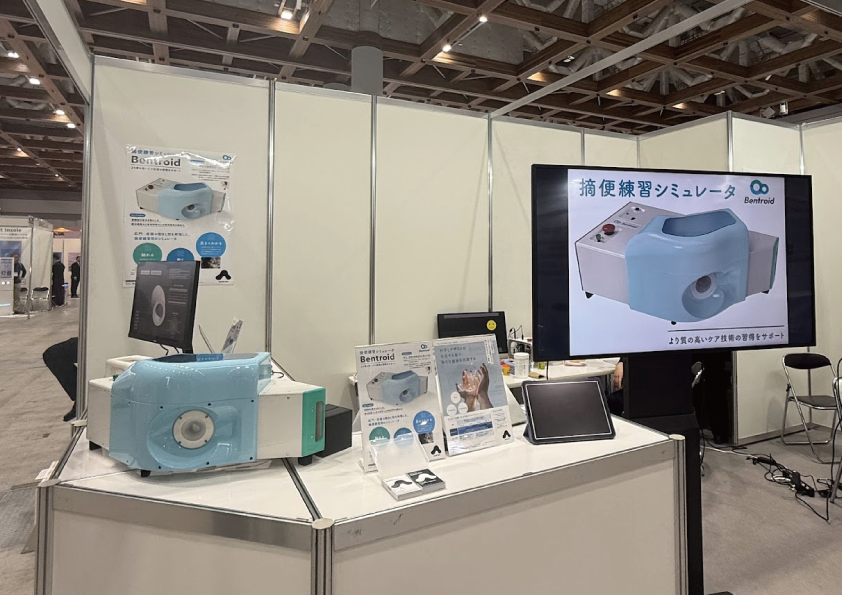
Tokyo Care Weekでの展示。実物の装置とともに取り組みを紹介。
看護現場の摘便手技を練習するための生体シミュレータ。柔らかなセンサと、身体の応答を再現する機構を組み合わせた取り組みです。
BACKGROUND
摘便は看護で扱う手技のひとつですが、実践に近い形で練習する機会は限られています。
Bentroidでは、手技に応じた身体の反応を再現することを目指しました。看護師の意見も取り入れながら、研究と試作を進めてきました。
MATERIAL / MECHANISM / DESIGN
柔らかなセンサで操作を捉え、装置の反応につなげる構成を検討しました。
刺激に応じた蠕動や排出の反応を再現するため、センサと動作機構を組み合わせています。
内部状態を確認する点検窓や、メンテナンスしやすい構成など、扱いやすさも検討しています。
PROTOTYPE TO PRACTICE
訪問看護センターでのテスト設置、病院のシミュレータラボでのデモ、Tokyo Care Weekでの展示。現場での対話を通じて、導入や運用に必要な条件を探ってきました。
医療・看護教育への実装に向けた、研究開発・検証の取り組みです。
LET'S TALK / BENTROID
研究・導入の検討段階から、お聞かせください。